
Motion Control dans les lignes de conditionnement : synchroniser les axes, les machines et les produits
Le motion control dans les lignes de conditionnement permet de coordonner les mouvements des axes, des machines et des produits tout au long du processus de production. Prenons l’exemple d’un groupe de bouteilles qui avance vers l’étape suivante du conditionnement. Pour que le transfert se déroule correctement, les bouteilles doivent arriver à la position prévue, dans la bonne disposition et au moment précis où les organes de la machine sont prêts à les recevoir. Si l’un de ces éléments change, même des mouvements individuellement précis peuvent produire un résultat incorrect.
C’est le défi industriel auquel répond le motion control dans les lignes de conditionnement : coordonner les mouvements afin que la machine fonctionne en cohérence avec le produit, y compris lors des variations de vitesse.
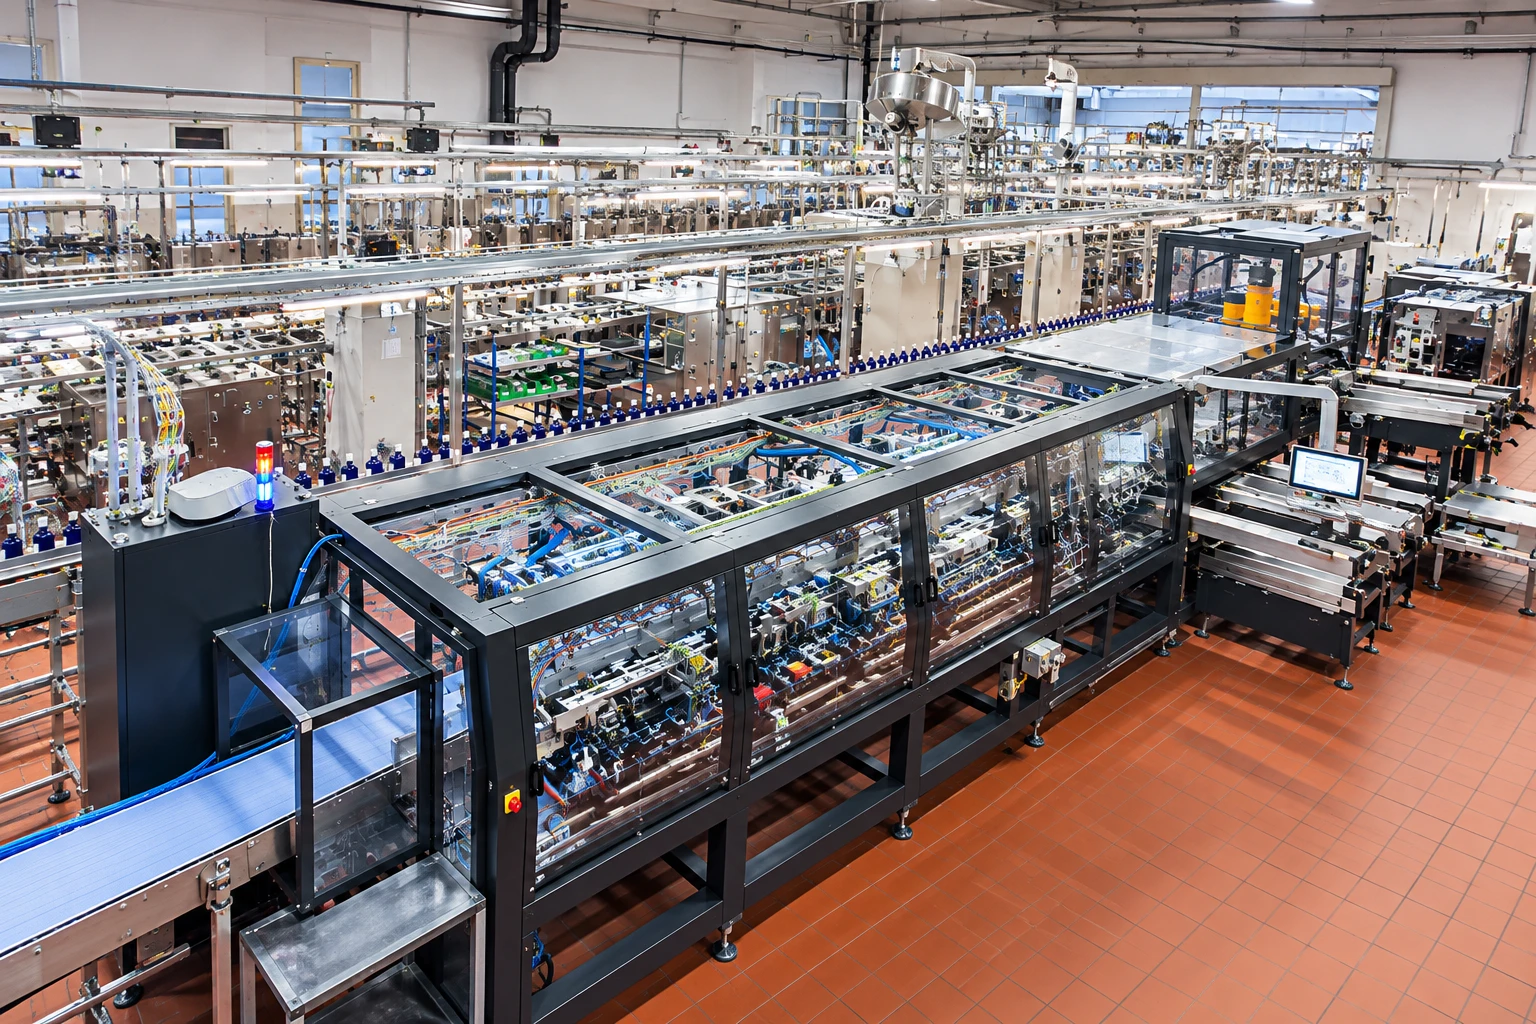
Pour comprendre ce fonctionnement, prenons l’exemple de la Cosmo-P W60-P de Cosmopack, qui associe des axes rotatifs fonctionnels, deux robots SCARA et des axes dédiés au changement de format. Des technologies et des mouvements différents doivent fonctionner au sein d’un même processus de production.
Une référence commune : la phase machine
La première question est simple : qu’est-ce qui détermine le moment où chaque axe doit se déplacer ?
Dans l’approche de conception décrite par Cosmopack, la référence est un axe principal de la machine. Sa position angulaire définit la phase machine, c’est-à-dire le point du cycle de fonctionnement auquel se trouve la machine.
Nous pouvons imaginer un cycle représenté par une rotation complète, de 0 à 360 degrés. Les différentes parties du cycle correspondent à des conditions de fonctionnement précises et aux mouvements nécessaires pour les réaliser. Cette représentation illustre le principe de fonctionnement sans indiquer les angles spécifiques de la W60-P.
Les autres axes suivent des lois de mouvement liées à cette référence : certains directement, d’autres par l’intermédiaire d’un axe secondaire. La coordination repose donc sur une relation entre les positions.
Être synchronisé signifie respecter ces relations tout au long du cycle. Un axe peut avancer, un autre ralentir et un troisième attendre : leur comportement est correct lorsque chacun se trouve à la position requise au moment prévu du cycle machine.
Cames électroniques : concevoir le mouvement en fonction du produit
Une came électronique définit comment la position d’un axe doit évoluer en fonction de la position de la référence principale.
Il s’agit de l’évolution logicielle du principe des cames mécaniques : le profil de mouvement est défini dans le système de commande et exécuté par le système d’entraînement. Cosmopack utilise depuis de nombreuses années des cames électroniques dans ses machines.
L’avantage réside dans la possibilité d’adapter la loi de mouvement même après l’installation, grâce à des modifications logicielles dûment vérifiées. Il devient ainsi possible de modifier le comportement d’un axe sans remplacer une came mécanique, dans les limites imposées par la structure et les performances de la machine.
Le choix du profil nécessite toutefois une connaissance précise du produit.
Une bouteille, par exemple, doit être accompagnée avec des accélérations et des décélérations compatibles avec sa stabilité et avec le contact des organes de manutention. Un mouvement trop brusque peut marquer le contenant ou endommager son étiquette.
La cadence de production doit donc être obtenue grâce à des mouvements que le produit peut supporter. C’est ici que l’ingénierie du mouvement rencontre l’expertise applicative : il faut déterminer l’espace et le temps à consacrer à chaque phase, ainsi que la progression nécessaire pour atteindre ou réduire la vitesse.

Codeurs et servovariateurs : du mouvement commandé au mouvement réel
Pour exécuter un mouvement, une information de retour est nécessaire. Le codeur mesure la position de l’élément sur lequel il est installé, souvent l’arbre du moteur, et fournit le signal de retour utilisé par le système de commande.
Le servovariateur régule le moteur afin qu’il suive le mouvement demandé. La comparaison entre la consigne et le retour de position permet de contrôler l’écart entre la position prévue et la position mesurée.
Il existe cependant une distinction essentielle : connaître la position du moteur ne signifie pas connaître automatiquement l’état réel du produit.
Si une bouteille tombe ou manque dans un regroupement, les axes peuvent continuer à respecter correctement leurs relations de position. Le processus nécessite donc également des capteurs dédiés à la vérification du produit.
Le motion control et les contrôles de processus fournissent des informations complémentaires : le premier pilote les mouvements, tandis que les seconds vérifient les conditions nécessaires à la bonne exécution des opérations.
La Cosmo-P W60-P : coordonner les mouvements principaux et les robots
La W60-P illustre concrètement cette approche, car elle intègre trois catégories de mouvements :
- Des axes rotatifs fonctionnels, qui assurent les mouvements principaux de la machine.
- Deux robots SCARA, dont les mouvements sont coordonnés avec le fonctionnement de la machine.
- Des axes de changement de format équipés de servomoteurs dédiés, destinés aux réglages nécessaires pour les différents formats.
À ces systèmes s’ajoutent les capteurs qui surveillent le produit et son regroupement, également appelé collection, au cours des différentes étapes.
Le défi de conception consiste à faire fonctionner ces différentes fonctions dans une séquence cohérente. La disponibilité du produit et l’état des autres organes doivent être compatibles avec l’opération à réaliser.
De manière générale, le transfert d’un produit entre deux organes de manutention exige que l’organe récepteur soit prêt lorsque le précédent lui transmet le produit. Le temps disponible pour effectuer cette opération doit rester compatible avec le cycle de la machine.
La présence de robots met particulièrement en évidence l’importance de la coordination : leurs mouvements doivent s’intégrer au processus global tout en respectant les conditions de fonctionnement imposées par les autres composants de la machine.
Que se passe-t-il lorsque la vitesse de production change ?
Lorsqu’une machine accélère, les mouvements doivent continuer à respecter les relations de position prévues entre les axes.
Dans une synchronisation par cames électroniques, la position de l’axe commandé est calculée en fonction de la position de référence. Lorsque la vitesse de cette référence change, le temps disponible pour parcourir le même profil de mouvement change également. Cela permet de maintenir la synchronisation de phase, mais nécessite de vérifier les vitesses et les accélérations qui en résultent.
Un profil adapté à une certaine cadence peut devenir trop exigeant lorsqu’il est exécuté plus rapidement. Les outils de conception des cames électroniques permettent donc d’analyser la position, la vitesse, l’accélération et la variation de l’accélération, appelée jerk ou à-coup.
Les rampes d’accélération et de décélération font ainsi partie intégrante de la conception de la machine : elles doivent respecter à la fois les capacités des systèmes d’entraînement et le comportement du produit.
Le redémarrage demande également une attention particulière. Lorsqu’un axe doit être resynchronisé avec sa référence, le système de commande peut prévoir une phase de synchronisation avec des limites dynamiques définies. La séquence réelle dépend de l’architecture et du type d’arrêt : un redémarrage normal de production et une reprise après une anomalie peuvent nécessiter des procédures différentes.
Les capteurs vérifient que les produits sont dans les conditions requises
Dans l’approche présentée par Cosmopack, les systèmes de contrôle des produits peuvent détecter des anomalies telles qu’un élément manquant ou tombé au sein d’un regroupement. Selon les dispositifs installés, il est également possible d’identifier des produits endommagés ou des anomalies de poids.
Le choix des dispositifs de contrôle dépend de l’application et des types de défauts qu’il convient de détecter.
Ces signaux permettent à la logique de commande de gérer l’anomalie selon la séquence prévue, en évitant qu’une condition incorrecte soit traitée comme un cycle de production normal.
Un regroupement incomplet illustre clairement le problème : la précision des axes ne peut pas, à elle seule, rendre conforme un emballage auquel il manque un produit. Il est nécessaire d’intégrer le contrôle du mouvement à la vérification des produits manutentionnés.
Entre deux machines : synchronisation et gestion des flux de produits
À l’intérieur d’une machine, une relation précise entre les positions des axes peut être nécessaire. Entre des machines successives reliées par des convoyeurs et des systèmes d’accumulation, la coordination concerne souvent avant tout la disponibilité des produits, la capacité de réception et la vitesse de fonctionnement.
Comme l’explique Cosmopack, le niveau d’intégration le plus simple utilise des signaux de marche et d’arrêt ainsi que des consignes de vitesse. Une intégration plus évoluée coordonne également les rampes d’accélération et de décélération et tient compte des niveaux d’accumulation en amont des machines et dans les zones tampons intermédiaires.
Une zone tampon offre à la ligne une marge temporaire pour absorber les différences de débit.
Si une machine s’arrête brièvement, les produits accumulés en aval peuvent continuer à alimenter l’étape suivante, tandis que l’espace disponible en amont peut accueillir les produits entrants.
Lorsque cette marge diminue, le système de commande doit adapter les vitesses des sections concernées. Après le redémarrage, la machine qui a subi l’arrêt peut temporairement augmenter sa production pour récupérer une partie du retard, à condition de disposer d’une capacité supplémentaire et que les conditions de la ligne le permettent.
Le fonctionnement en overspeed doit donc être compris comme une exploitation au-dessus de la cadence nominale de la ligne, tout en respectant les limites prévues pour la machine et le produit. Si la récupération n’est pas possible ou si les zones tampons atteignent leurs limites, il devient nécessaire de ralentir davantage ou d’arrêter de manière coordonnée les sections concernées.
Ce principe rejoint celui présenté dans le guide sur l’OEE des lignes de conditionnement : l’efficacité réelle de production dépend également de la capacité du système à absorber et à gérer les interruptions entre les différentes étapes.
Changement de format : retrouver les positions prévues
Le motion control contribue également à la flexibilité de production lors des changements de format.
Sur la W60-P, des servomoteurs dédiés pilotent les axes chargés de ces réglages. L’avantage opérationnel est de pouvoir atteindre les positions requises avec précision et répétabilité, tout en réduisant la nécessité de réglages manuels supplémentaires.
Sur la Cosmo-P W60-P, cette technologie permet d’effectuer un changement de format en moins de quatre minutes, avec l’intervention d’un seul opérateur. Ce résultat associe rapidité opérationnelle, précision des réglages et répétabilité du processus.
Lorsque les positions sont gérées à l’aide de recettes de format, le rappel des paramètres permet de reproduire les réglages prévus. Il s’agit d’un principe général des systèmes de changement de format automatique ; l’étendue des réglages automatisés dépend de la configuration de la machine.
Les avantages concernent aussi bien le temps de préparation que la stabilité du redémarrage. La durée totale du changement de format comprend néanmoins toutes les opérations nécessaires, y compris les éventuels remplacements de composants et les vérifications effectuées par l’opérateur.
Diagnostic : identifier l’origine d’une anomalie
Cosmopack a introduit un système de diagnostic avancé pour les moteurs et les capteurs, destiné à identifier et à localiser les anomalies électriques et électroniques détectées dans la machine.
Pour les opérateurs et le personnel de maintenance, l’avantage est de pouvoir circonscrire la zone nécessitant une intervention.
Dans un système servo, par exemple, un écart excessif entre la position commandée et la position mesurée peut déclencher une alarme d’erreur de suivi. La documentation technique des systèmes d’entraînement montre qu’une telle alarme peut nécessiter des vérifications concernant la charge, d’éventuels obstacles mécaniques ou les paramètres de régulation. L’alarme oriente la recherche, mais n’identifie pas nécessairement une cause unique.
Associer une alarme au composant et à la phase de fonctionnement concernés permet de cibler davantage le diagnostic. Lorsque les événements sont enregistrés et analysés dans le temps, ils peuvent également aider à reconnaître des anomalies récurrentes.
Concevoir ensemble le mouvement, la manutention des produits et la ligne
La Cosmo-P W60-P montre pourquoi le motion control constitue une partie essentielle de la conception : il faut coordonner les mouvements principaux, les robots et les réglages, tout en tenant compte des conditions réelles du produit.
La même logique s’étend à l’ensemble de la ligne, où les vitesses, les zones tampons et les séquences de redémarrage doivent favoriser la continuité de la production.
Après avoir approfondi la flexibilité de la plateforme COMBI et la mesure de l’efficacité à travers l’OEE, le motion control permet de mieux comprendre les principes de fonctionnement qui rendent ces résultats possibles.
Pour Cosmopack, concevoir le mouvement signifie associer la mécanique, les technologies de commande et la connaissance du produit. L’objectif est d’obtenir une production régulière, avec des mouvements compatibles avec le produit et un comportement coordonné des machines dans différentes conditions de fonctionnement.
Vous souhaitez améliorer la coordination de votre ligne de conditionnement ?
Parlons de vos besoins de production : synchronisation des mouvements, intégration des machines et gestion des changements de format.
Guides associés