
Motion Control en líneas de envasado: sincronizar ejes, máquinas y productos
Un grupo de botellas avanza hacia la siguiente etapa del proceso de envasado. Para que la transferencia se realice correctamente, las botellas deben llegar a la posición prevista, con la disposición adecuada y en el momento exacto en que los elementos de la máquina están preparados para recibirlas. Si cambia cualquiera de estas condiciones, incluso movimientos individualmente precisos pueden producir un resultado incorrecto.
Este es el desafío industrial al que responde el Motion Control en líneas de envasado: coordinar los movimientos para que la máquina funcione de forma sincronizada con el producto, incluso cuando varía la velocidad de producción.
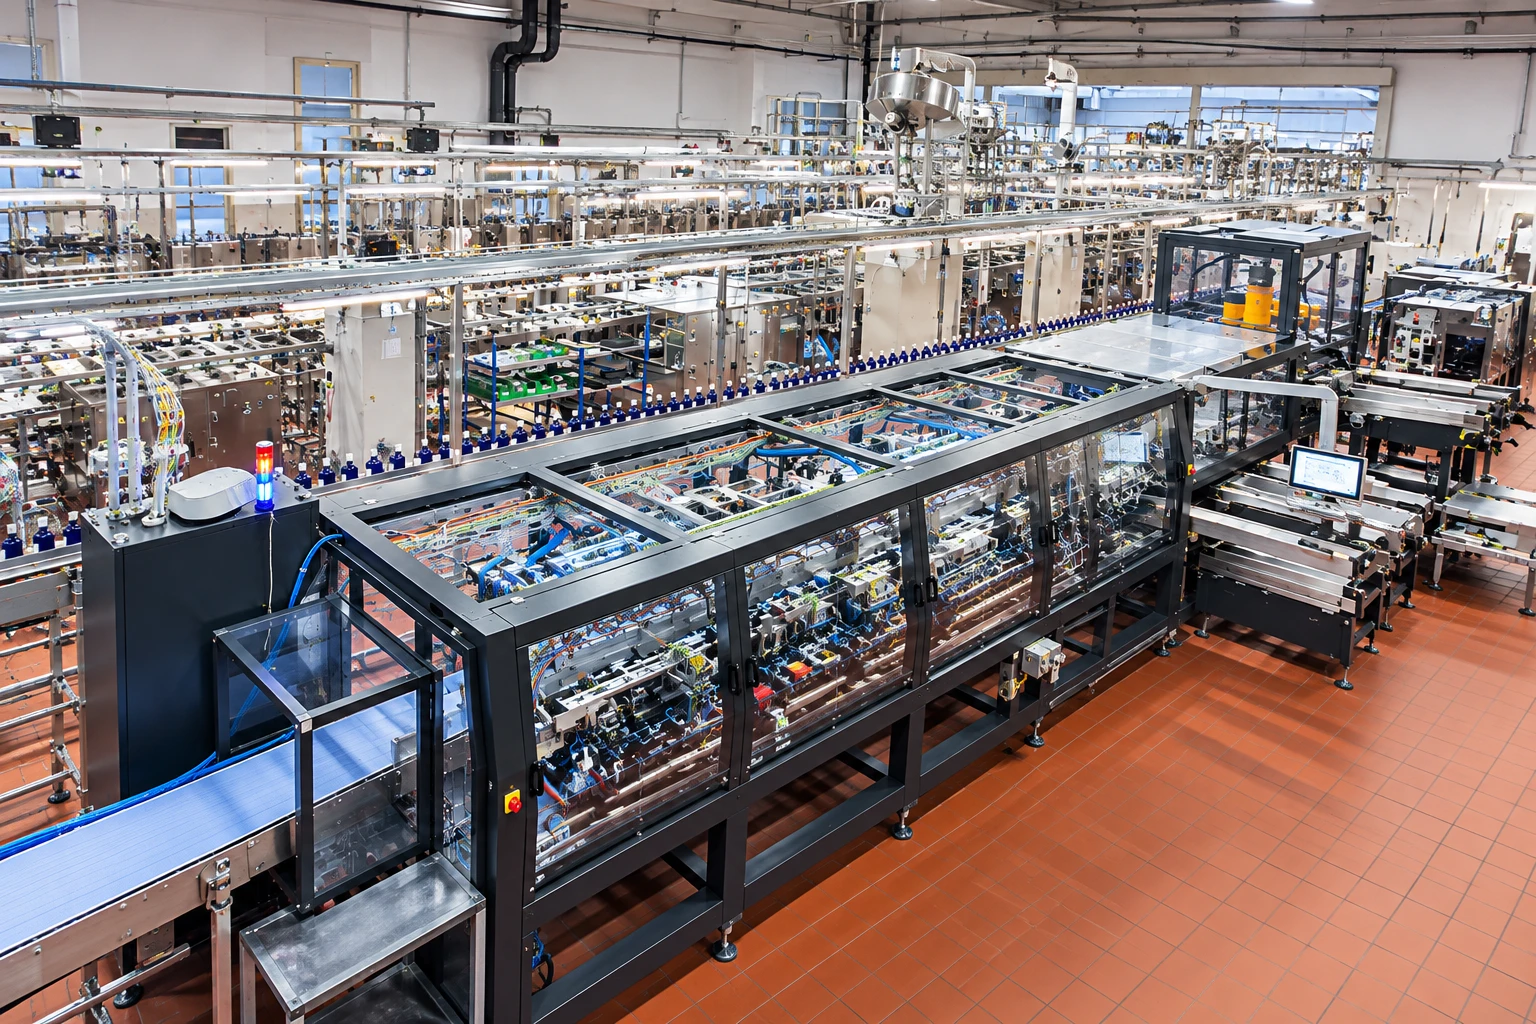
Para comprender este funcionamiento, tomemos como ejemplo la Cosmo-P W60-P de Cosmopack, que combina ejes rotativos funcionales, dos robots SCARA y ejes específicos para el cambio de formato. Diferentes tecnologías y movimientos deben funcionar dentro de un mismo proceso productivo.
Una referencia común: la fase de máquina
La primera pregunta es sencilla: ¿qué determina el momento en que debe moverse cada eje?
En el enfoque de diseño descrito por Cosmopack, la referencia es un eje principal de la máquina. Su posición angular define la fase de máquina, es decir, el punto del ciclo de funcionamiento en el que se encuentra la máquina.
Podemos imaginar un ciclo representado por una rotación completa, de 0 a 360 grados. Las distintas partes del ciclo corresponden a condiciones de funcionamiento específicas y a los movimientos necesarios para realizarlas. Esta representación ilustra el principio de funcionamiento sin indicar los ángulos específicos de la W60-P.
Los demás ejes siguen leyes de movimiento vinculadas a esta referencia: algunos directamente y otros a través de un eje secundario. Por tanto, la coordinación se basa en una relación entre posiciones.
Estar sincronizado significa respetar estas relaciones durante todo el ciclo. Un eje puede avanzar, otro reducir la velocidad y un tercero esperar: su comportamiento es correcto cuando cada uno se encuentra en la posición requerida en el momento previsto del ciclo de máquina.
Levas electrónicas: diseñar el movimiento en función del producto
Una leva electrónica define cómo debe evolucionar la posición de un eje en función de la posición de la referencia principal.
Se trata de la evolución mediante software del principio de las levas mecánicas: el perfil de movimiento se define en el sistema de control y se ejecuta mediante el sistema de accionamiento. Cosmopack utiliza levas electrónicas en sus máquinas desde hace muchos años.
La ventaja reside en la posibilidad de adaptar la ley de movimiento incluso después de la instalación, mediante modificaciones de software debidamente verificadas. De este modo, es posible modificar el comportamiento de un eje sin sustituir una leva mecánica, dentro de los límites impuestos por la estructura y las prestaciones de la máquina.
Sin embargo, la elección del perfil requiere un conocimiento preciso del producto.
Una botella, por ejemplo, debe desplazarse con aceleraciones y desaceleraciones compatibles con su estabilidad y con el contacto de los elementos de manipulación. Un movimiento demasiado brusco puede dejar marcas en el envase o dañar su etiqueta.
Por tanto, la cadencia de producción debe alcanzarse mediante movimientos que el producto pueda soportar. Aquí es donde la ingeniería del movimiento se encuentra con la experiencia en la aplicación: es necesario determinar el espacio y el tiempo que deben dedicarse a cada fase, así como la progresión necesaria para aumentar o reducir la velocidad.

Encoders y servoaccionamientos: del movimiento ordenado al movimiento real
Para ejecutar un movimiento es necesaria una señal de realimentación. El encoder mide la posición del elemento en el que está instalado, a menudo el eje del motor, y proporciona la señal de retorno utilizada por el sistema de control.
El servoaccionamiento regula el motor para que siga el movimiento solicitado. La comparación entre la consigna y la realimentación de posición permite controlar la diferencia entre la posición prevista y la posición medida.
Sin embargo, existe una distinción fundamental: conocer la posición del motor no significa conocer automáticamente el estado real del producto.
Si una botella se cae o falta dentro de una agrupación, los ejes pueden seguir respetando correctamente sus relaciones de posición. Por tanto, el proceso también necesita sensores específicos para verificar el estado del producto.
El Motion Control y los controles de proceso proporcionan información complementaria: el primero gobierna los movimientos, mientras que los segundos verifican las condiciones necesarias para ejecutar correctamente las operaciones.
La Cosmo-P W60-P: coordinar los movimientos principales y los robots
La W60-P ilustra concretamente este enfoque porque integra tres categorías de movimientos:
- Ejes rotativos funcionales, que realizan los movimientos principales de la máquina.
- Dos robots SCARA, cuyos movimientos están coordinados con el funcionamiento de la máquina.
- Ejes de cambio de formato equipados con servomotores específicos, destinados a realizar los ajustes necesarios para los diferentes formatos.
A estos sistemas se añaden los sensores que supervisan el producto y su agrupación, también denominada collection, durante las diferentes etapas.
El desafío de diseño consiste en hacer que estas funciones trabajen dentro de una secuencia coherente. La disponibilidad del producto y el estado de los demás elementos deben ser compatibles con la operación que se va a realizar.
En general, la transferencia de un producto entre dos elementos de manipulación exige que el elemento receptor esté preparado cuando el anterior le entrega el producto. El tiempo disponible para realizar esta operación debe seguir siendo compatible con el ciclo de la máquina.
La presencia de robots pone especialmente de manifiesto la importancia de la coordinación: sus movimientos deben integrarse en el proceso global respetando al mismo tiempo las condiciones de funcionamiento impuestas por los demás componentes de la máquina.
¿Qué ocurre cuando cambia la velocidad de producción?
Cuando una máquina acelera, los movimientos deben seguir respetando las relaciones de posición previstas entre los ejes.
En una sincronización mediante levas electrónicas, la posición del eje controlado se calcula en función de la posición de referencia. Cuando cambia la velocidad de esta referencia, también cambia el tiempo disponible para recorrer el mismo perfil de movimiento. Esto permite mantener la sincronización de fase, pero exige verificar las velocidades y aceleraciones resultantes.
Un perfil adecuado para una determinada cadencia puede resultar demasiado exigente cuando se ejecuta más rápidamente. Por ello, las herramientas de diseño de levas electrónicas permiten analizar la posición, la velocidad, la aceleración y la variación de la aceleración, denominada jerk o tirón.
Las rampas de aceleración y desaceleración forman parte integral del diseño de la máquina: deben respetar tanto las capacidades de los sistemas de accionamiento como el comportamiento del producto.
El reinicio también requiere especial atención. Cuando un eje debe volver a sincronizarse con su referencia, el sistema de control puede prever una fase de sincronización con límites dinámicos definidos. La secuencia real depende de la arquitectura y del tipo de parada: un reinicio normal de producción y una recuperación después de una anomalía pueden requerir procedimientos diferentes.
Los sensores verifican que los productos cumplen las condiciones requeridas
En el enfoque presentado por Cosmopack, los sistemas de control de productos pueden detectar anomalías como un elemento ausente o caído dentro de una agrupación. Según los dispositivos instalados, también es posible identificar productos dañados o anomalías de peso.
La elección de los dispositivos de control depende de la aplicación y de los tipos de defectos que deben detectarse.
Estas señales permiten que la lógica de control gestione la anomalía según la secuencia prevista, evitando que una condición incorrecta sea tratada como un ciclo de producción normal.
Una agrupación incompleta ilustra claramente el problema: la precisión de los ejes no puede, por sí sola, garantizar la conformidad de un envase al que le falta un producto. Es necesario integrar el control del movimiento con la verificación de los productos manipulados.
Entre dos máquinas: sincronización y gestión del flujo de productos
Dentro de una máquina puede ser necesaria una relación precisa entre las posiciones de los ejes. Entre máquinas sucesivas conectadas mediante transportadores y sistemas de acumulación, la coordinación suele referirse principalmente a la disponibilidad de productos, la capacidad de recepción y la velocidad de funcionamiento.
Como explica Cosmopack, el nivel de integración más sencillo utiliza señales de marcha y parada, además de consignas de velocidad. Una integración más avanzada también coordina las rampas de aceleración y desaceleración y tiene en cuenta los niveles de acumulación antes de las máquinas y en las zonas intermedias de almacenamiento temporal.
Una zona de acumulación o buffer proporciona a la línea un margen temporal para absorber las diferencias de caudal de productos.
Si una máquina se detiene brevemente, los productos acumulados aguas abajo pueden seguir alimentando la siguiente etapa, mientras que el espacio disponible aguas arriba puede recibir los productos entrantes.
Cuando este margen disminuye, el sistema de control debe adaptar las velocidades de las secciones afectadas. Después del reinicio, la máquina que ha sufrido la parada puede aumentar temporalmente su producción para recuperar parte del retraso, siempre que disponga de capacidad adicional y que las condiciones de la línea lo permitan.
Por tanto, el funcionamiento en overspeed debe entenderse como una operación por encima de la cadencia nominal de la línea, respetando siempre los límites previstos para la máquina y el producto. Si la recuperación no es posible o las zonas de acumulación alcanzan sus límites, resulta necesario reducir aún más la velocidad o detener de forma coordinada las secciones afectadas.
Este principio está relacionado con el presentado en la guía sobre la OEE de las líneas de envasado: la eficiencia real de producción también depende de la capacidad del sistema para absorber y gestionar las interrupciones entre las diferentes etapas.
Cambio de formato: recuperar las posiciones previstas
El Motion Control también contribuye a la flexibilidad de producción durante los cambios de formato.
En la W60-P, servomotores específicos controlan los ejes encargados de estos ajustes. La ventaja operativa consiste en alcanzar las posiciones requeridas con precisión y repetibilidad, reduciendo al mismo tiempo la necesidad de ajustes manuales adicionales.
En la Cosmo-P W60-P, esta tecnología permite realizar un cambio de formato en menos de cuatro minutos, con la intervención de un solo operario. Este resultado combina rapidez operativa, precisión de los ajustes y repetibilidad del proceso.
Cuando las posiciones se gestionan mediante recetas de formato, la recuperación de los parámetros permite reproducir los ajustes previstos. Se trata de un principio general de los sistemas de cambio de formato automático; el alcance de los ajustes automatizados depende de la configuración de la máquina.
Las ventajas afectan tanto al tiempo de preparación como a la estabilidad del reinicio. Sin embargo, la duración total del cambio de formato comprende todas las operaciones necesarias, incluidas las posibles sustituciones de componentes y las verificaciones realizadas por el operario.
Diagnóstico: identificar el origen de una anomalía
Cosmopack ha introducido un sistema de diagnóstico avanzado para motores y sensores, destinado a identificar y localizar las anomalías eléctricas y electrónicas detectadas en la máquina.
Para los operarios y el personal de mantenimiento, la ventaja consiste en poder delimitar la zona que requiere una intervención.
En un sistema servo, por ejemplo, una desviación excesiva entre la posición ordenada y la posición medida puede activar una alarma de error de seguimiento. La documentación técnica de los sistemas de accionamiento muestra que una alarma de este tipo puede requerir verificaciones relacionadas con la carga, posibles obstáculos mecánicos o los parámetros de regulación. La alarma orienta la búsqueda, pero no identifica necesariamente una causa única.
Asociar una alarma al componente y a la fase de funcionamiento correspondientes permite realizar un diagnóstico más específico. Cuando los eventos se registran y analizan a lo largo del tiempo, también pueden ayudar a reconocer anomalías recurrentes.
Diseñar conjuntamente el movimiento, la manipulación de productos y la línea
La Cosmo-P W60-P demuestra por qué el Motion Control constituye una parte esencial del diseño: es necesario coordinar los movimientos principales, los robots y los ajustes, teniendo en cuenta al mismo tiempo las condiciones reales del producto.
La misma lógica se extiende a toda la línea, donde las velocidades, las zonas de acumulación y las secuencias de reinicio deben favorecer la continuidad de la producción.
Después de profundizar en la flexibilidad de la plataforma COMBI y en la medición de la eficiencia mediante la OEE, el Motion Control permite comprender mejor los principios de funcionamiento que hacen posibles estos resultados.
Para Cosmopack, diseñar el movimiento significa combinar la mecánica, las tecnologías de control y el conocimiento del producto. El objetivo es conseguir una producción regular, con movimientos compatibles con el producto y un comportamiento coordinado de las máquinas en diferentes condiciones de funcionamiento.
¿Quieres mejorar la coordinación de tu línea de envasado?
Hablemos de tus necesidades de producción: sincronización de movimientos, integración de máquinas y gestión de los cambios de formato.
Guías relacionadas