
Motion control nelle linee di confezionamento: sincronizzare assi, macchine e prodotto
Un gruppo di bottiglie avanza verso la fase successiva del confezionamento. Perché il passaggio riesca, deve arrivare nella posizione prevista, con la corretta disposizione e nel momento in cui gli organi della macchina sono pronti a riceverlo. Se uno di questi elementi cambia, anche movimenti singolarmente precisi possono produrre un risultato sbagliato.
È questo il problema industriale affrontato dal motion control nelle linee di confezionamento: coordinare i movimenti affinché la macchina lavori in modo coerente con il prodotto, anche durante le variazioni di velocità.
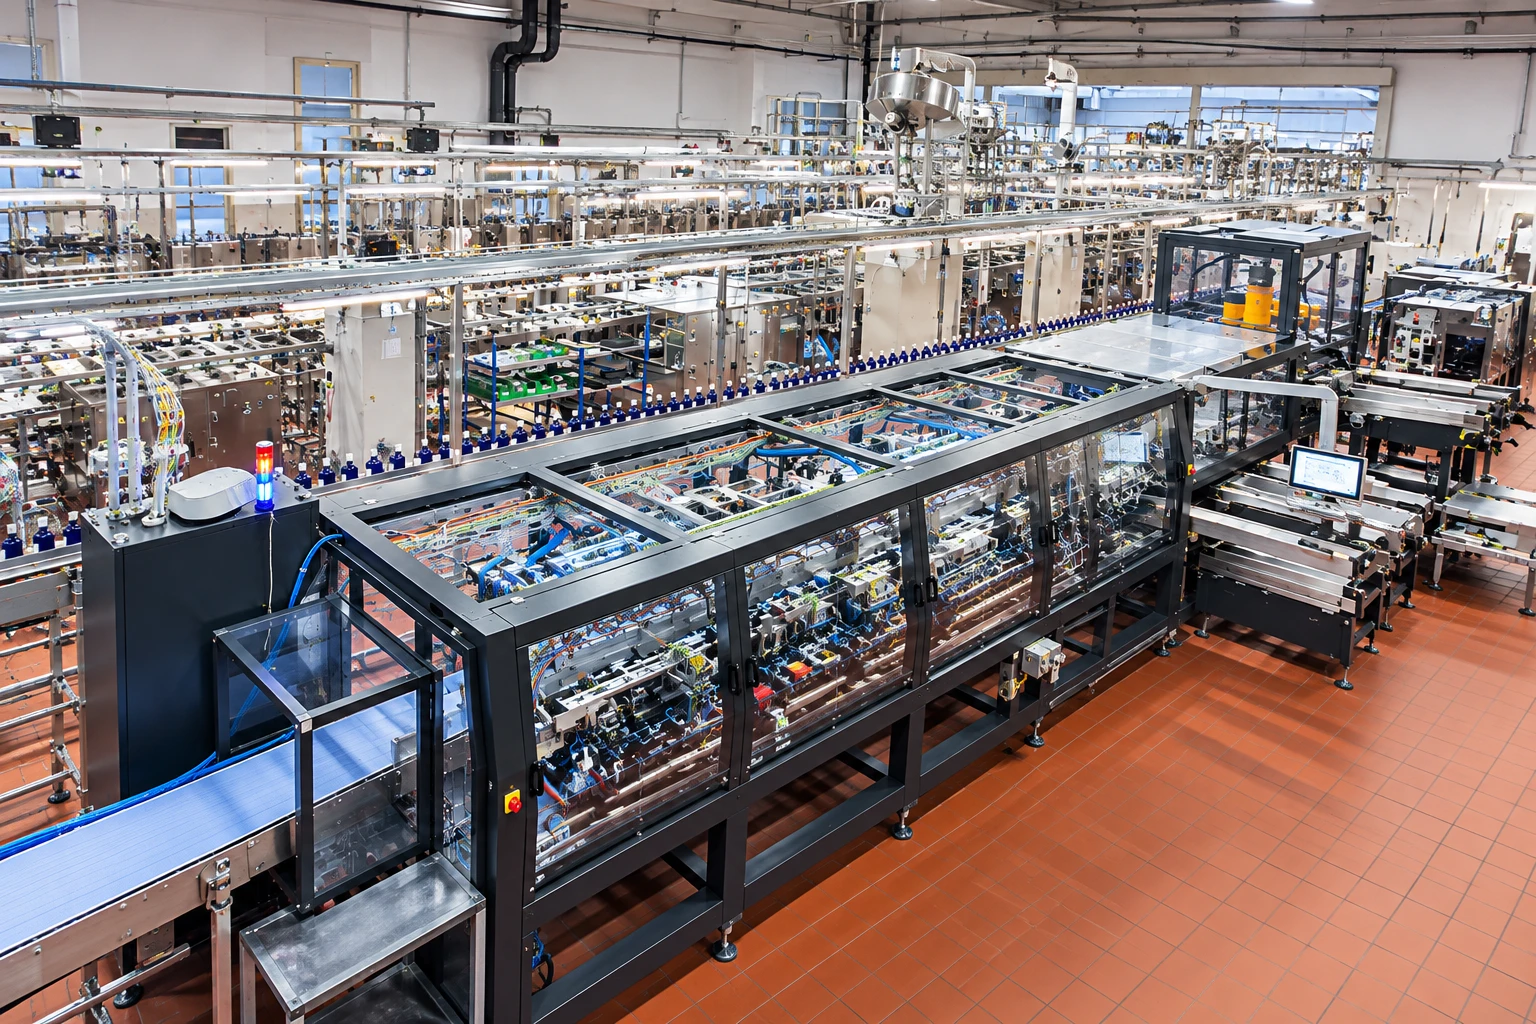
Per capire come avviene, possiamo partire dalla Cosmo-P W60-P di Cosmopack, nella quale convivono assi rotativi funzionali, due robot SCARA e assi dedicati al cambio formato. Tecnologie e movimenti diversi, chiamati a operare all’interno dello stesso processo.
Un riferimento comune: la fase macchina
La prima domanda è semplice: chi stabilisce quando deve muoversi ciascun asse?
Nell’impostazione progettuale descritta da Cosmopack, il riferimento è un asse macchina principale. La sua posizione angolare identifica la fase macchina, cioè il punto del ciclo produttivo in cui la macchina si trova.
Possiamo immaginare un ciclo rappresentato da un giro completo, da 0 a 360 gradi. Le diverse parti del ciclo corrispondono a determinate condizioni operative e ai movimenti necessari per realizzarle. Questa rappresentazione descrive il principio di funzionamento, senza indicare gli angoli specifici della W60-P.
Gli altri assi seguono leggi di movimento collegate a questo riferimento: alcuni direttamente, altri attraverso un asse intermedio. Il coordinamento nasce quindi da una relazione tra posizioni.
Essere sincronizzati significa rispettare queste relazioni durante il ciclo. Un asse può avanzare, un altro rallentare e un terzo attendere: il loro comportamento è corretto quando ciascuno si trova dove deve essere nella fase prevista.
Camme elettroniche: progettare il movimento in funzione del prodotto
La camma elettronica definisce come deve variare la posizione di un asse al variare della posizione del riferimento principale.
È l’evoluzione software del principio delle camme meccaniche: il profilo di movimento viene descritto nel controllo e realizzato attraverso il sistema di azionamento. Cosmopack utilizza da anni camme elettroniche nelle proprie macchine.
Il vantaggio è la possibilità di adattare la legge di movimento anche dopo l’installazione, attraverso modifiche software opportunamente verificate. Questo permette di intervenire sul comportamento dell’asse senza sostituire una camma meccanica, nei limiti consentiti dalla struttura e dalle prestazioni della macchina.
La scelta del profilo richiede però una conoscenza precisa del prodotto.
Una bottiglia, per esempio, deve essere accompagnata con accelerazioni e decelerazioni compatibili con la sua stabilità e con il contatto con gli organi di movimentazione. Un movimento troppo brusco può segnare il contenitore o danneggiare l’etichetta.
La velocità produttiva deve quindi essere ottenuta attraverso movimenti che il prodotto possa sostenere. È qui che la progettazione motion incontra l’esperienza applicativa: occorre decidere quanto spazio e quanto tempo assegnare a ogni fase, e con quale progressione raggiungere o ridurre la velocità.

Encoder e servoazionamenti: dal movimento previsto a quello reale
Per eseguire il movimento serve un’informazione di ritorno. L’encoder misura la posizione dell’elemento sul quale è installato, spesso l’albero del motore, e rende disponibile il feedback utilizzato dal sistema di controllo.
Il servoazionamento regola il motore per seguire il movimento richiesto. Il confronto tra comando e feedback consente di controllare lo scostamento tra la posizione prevista e quella misurata.
C’è però una distinzione decisiva: conoscere la posizione del motore non significa conoscere automaticamente la condizione del prodotto.
Se una bottiglia cade o manca all’interno di un raggruppamento, gli assi potrebbero continuare a rispettare la loro relazione di posizione. Il processo richiede quindi anche sensori dedicati alla verifica del prodotto.
Motion control e controlli di processo forniscono informazioni complementari: il primo governa i movimenti, i secondi verificano le condizioni necessarie per eseguire correttamente le operazioni.
La Cosmo-P W60-P: coordinare movimenti principali e robot
La W60-P rende concreto questo approccio perché integra tre famiglie di movimento:
- Assi rotativi funzionali, che realizzano i movimenti principali della macchina.
- Due robot SCARA, i cui movimenti sono coordinati con il funzionamento della macchina.
- Assi di cambio formato con servomotori dedicati, destinati alle regolazioni previste per i diversi formati.
A questi si aggiungono i sensori che gestiscono il prodotto e il suo raggruppamento, indicato anche come collection, nelle diverse fasi.
Il problema progettuale è far convivere queste funzioni in una sequenza coerente. La disponibilità del prodotto e lo stato degli altri organi devono essere compatibili con l’operazione da eseguire.
In termini generali, un passaggio tra due organi di movimentazione richiede che l’organo ricevente sia pronto quando quello precedente consegna il prodotto. Il tempo disponibile per completare questa operazione deve rimanere compatibile con il ciclo della macchina.
La presenza di robot rende particolarmente evidente il valore del coordinamento: il loro movimento deve inserirsi nel processo complessivo, rispettando le condizioni richieste dalle altre parti della macchina.
Che cosa succede quando cambia la velocità?
Quando una macchina accelera, i movimenti devono continuare a rispettare le relazioni previste tra le posizioni degli assi.
Nella sincronizzazione tramite camme elettroniche, la posizione dell’asse comandato viene calcolata in funzione della posizione del riferimento. Cambiando la velocità del riferimento, cambia il tempo disponibile per percorrere lo stesso profilo. Questo permette di mantenere il legame di fase, ma richiede di verificare velocità e accelerazioni risultanti.
Un profilo adeguato a una certa cadenza può diventare troppo impegnativo se eseguito più rapidamente. Gli strumenti di progettazione delle camme consentono infatti di analizzare posizione, velocità, accelerazione e variazione dell’accelerazione, chiamata jerk.
Perciò le rampe di accelerazione e decelerazione fanno parte del progetto della macchina: devono rispettare sia le capacità degli azionamenti sia il comportamento del prodotto.
Anche la ripartenza richiede attenzione. Quando un asse deve essere riagganciato al riferimento, il controllo può prevedere una fase di sincronizzazione con limiti dinamici definiti. La sequenza effettiva dipende dall’architettura e dal tipo di arresto: una ripartenza produttiva e il recupero dopo un’anomalia possono richiedere procedure differenti.
I sensori verificano che il prodotto sia nelle condizioni corrette
Nell’approccio illustrato da Cosmopack, i controlli sul prodotto possono rilevare anomalie come un elemento mancante o caduto all’interno del raggruppamento. A seconda dei dispositivi installati, possono essere individuati anche prodotti danneggiati o anomalie di peso.
La scelta dei controlli dipende dall’applicazione e dai difetti che occorre intercettare.
Questi segnali permettono alla logica macchina di gestire l’anomalia secondo la sequenza prevista, evitando che una condizione non corretta venga trattata come un normale ciclo produttivo.
Un raggruppamento incompleto mostra bene il problema: la precisione degli assi, da sola, non può rendere conforme una confezione alla quale manca un prodotto. Occorre integrare il controllo del movimento con la verifica di ciò che viene movimentato.
Tra due macchine: sincronizzazione e gestione del flusso
All’interno di una macchina può essere necessario un legame preciso tra le posizioni degli assi. Tra macchine consecutive, collegate da trasportatori e accumuli, il coordinamento riguarda spesso soprattutto la disponibilità del prodotto, la capacità di riceverlo e la velocità di lavorazione.
Come spiega Cosmopack, il livello più semplice di integrazione utilizza segnali di marcia, arresto e riferimenti di velocità. Un’integrazione più evoluta coordina anche le rampe di accelerazione e decelerazione e tiene conto dei livelli di accumulo prima delle macchine e nei buffer intermedi.
Un buffer offre alla linea un margine temporaneo per assorbire una differenza di portata.
Se una macchina si arresta brevemente, il prodotto accumulato a valle può alimentare la fase successiva, mentre lo spazio disponibile a monte può accogliere quello in arrivo.
Quando questo margine si riduce, il controllo deve adeguare le velocità delle parti interessate. Dopo la ripartenza, la macchina che ha subito il fermo può recuperare temporaneamente produzione, se dispone di capacità aggiuntiva e se le condizioni della linea lo consentono.
L’overspeed va quindi inteso come un funzionamento sopra la cadenza nominale di linea, entro i limiti previsti per macchina e prodotto. Se il recupero non è possibile o i buffer raggiungono i loro limiti, occorre rallentare ulteriormente o arrestare in modo coordinato le sezioni interessate.
È il collegamento con la guida sull’OEE nelle linee di confezionamento: l’efficienza effettiva dipende anche da come il sistema assorbe e gestisce le interruzioni tra una fase e l’altra.
Cambio formato: ritrovare le posizioni previste
Il motion control contribuisce alla flessibilità anche durante il cambio formato.
Nella W60-P, servomotori dedicati gestiscono gli assi destinati a queste regolazioni. Il valore operativo è poter raggiungere le posizioni richieste con precisione e ripetibilità, riducendo la dipendenza da regolazioni manuali successive.
Nella Cosmo-P W60-P, questa tecnologia consente di completare il cambio formato in meno di quattro minuti, con l’intervento di un solo operatore. Un risultato che unisce rapidità operativa, precisione delle regolazioni e ripetibilità del processo.
Quando le quote sono gestite attraverso ricette di formato, il richiamo dei parametri permette di riproporre le impostazioni previste. Questo è un principio generale dei cambi formato automatici; l’estensione delle regolazioni automatizzate dipende dalla configurazione.
Il beneficio riguarda sia il tempo di preparazione sia la stabilità della ripartenza. La durata complessiva del cambio comprende comunque tutte le attività necessarie, incluse eventuali sostituzioni di componenti e verifiche dell’operatore.
Diagnostica: capire dove nasce un’anomalia
Cosmopack ha introdotto un sistema evoluto di diagnostica per motori e sensori, con l’obiettivo di identificare e localizzare le anomalie elettriche ed elettroniche rilevate in macchina.
Per chi conduce o mantiene l’impianto, il vantaggio è poter circoscrivere l’area di intervento.
In un sistema servo, per esempio, uno scostamento eccessivo tra posizione comandata e misurata può generare un allarme di inseguimento. La documentazione tecnica degli azionamenti mostra come tale segnalazione possa richiedere verifiche su carico, impedimenti meccanici o parametri di regolazione. L’allarme orienta l’indagine, ma non identifica necessariamente una sola causa.
Associare una segnalazione al componente e alla fase interessati rende la ricerca del problema più mirata. Quando gli eventi sono registrati e analizzati nel tempo, possono inoltre aiutare a riconoscere anomalie ricorrenti.
Progettare insieme movimento, prodotto e linea
La Cosmo-P W60-P mostra perché il motion control sia una parte sostanziale della progettazione: occorre coordinare movimenti principali, robot e regolazioni, tenendo conto delle condizioni reali del prodotto.
La stessa logica si estende alla linea, dove velocità, buffer e ripartenze devono sostenere la continuità produttiva.
Dopo aver approfondito la flessibilità della piattaforma COMBI e la misura dell’efficienza attraverso l’OEE, il motion control permette di entrare nel funzionamento che rende possibili questi risultati.
Per Cosmopack, progettare il movimento significa mettere in relazione meccanica, controllo e conoscenza del prodotto. Il risultato cercato è una produzione regolare, con movimenti compatibili con il prodotto e comportamenti coordinati nelle diverse condizioni operative.
Vuoi migliorare il coordinamento della tua linea di confezionamento?
Parliamo delle esigenze della tua produzione: sincronizzazione dei movimenti, integrazione tra macchine e gestione dei cambi formato.
Guide correlate